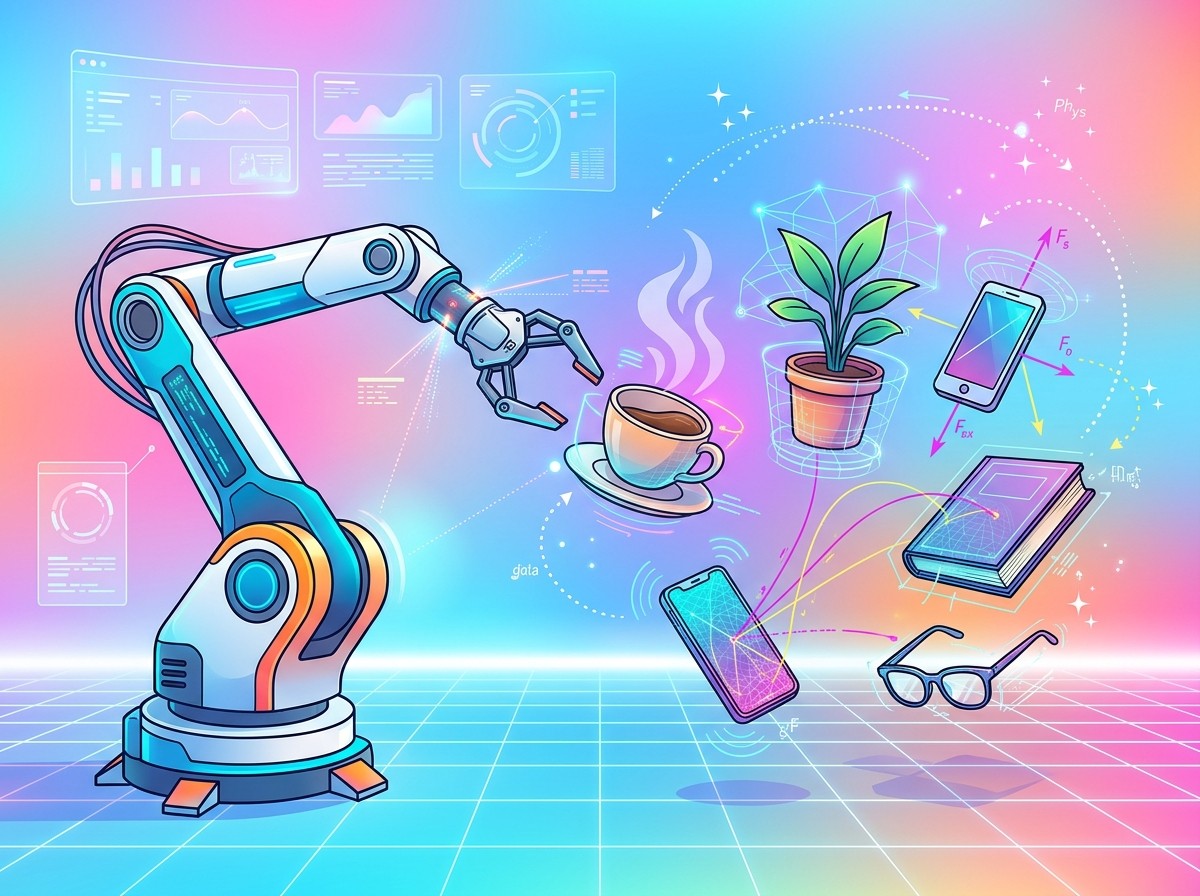

Imaginez un instant un robot capable de saisir une tasse de café sur un comptoir encombré, de la poser délicatement dans un lave-vaisselle ou de trier des colis aux formes les plus imprévisibles sans jamais se tromper. Ce scénario, encore largement futuriste il y a quelques années, devient progressivement accessible grâce aux progrès de l’intelligence artificielle physique. Pourtant, un obstacle majeur persiste : comment entraîner efficacement ces machines lorsqu’il est si coûteux et lent de collecter des données dans le monde réel ? C’est précisément à cette problématique que s’attaque Physicl, une jeune entreprise qui vient de lever dix millions de dollars pour rendre le monde numérique suffisamment fidèle à la réalité afin que les robots puissent s’y entraîner comme s’ils y étaient déjà.
Dans un secteur où les géants technologiques et une multitude de startups se disputent le marché des world models et des données d’entraînement, Physicl se distingue par une approche issue directement de l’expérience accumulée dans la visualisation de produits pour le commerce en ligne. En transformant des informations incomplètes et hétérogènes en représentations tridimensionnelles de haute fidélité, la société propose une solution qui pourrait accélérer considérablement le développement de robots plus autonomes et plus utiles. Pour les acteurs du marketing, de l’e-commerce et des technologies, cette avancée ouvre des perspectives fascinantes sur la manière dont le virtuel et le réel vont progressivement se rejoindre.
Une levée de fonds qui marque un tournant pour l’IA physique
Physicl a annoncé une levée de fonds seed de dix millions de dollars, menée par Inovia Capital. Cette somme permettra à l’équipe de renforcer ses capacités techniques et d’étendre sa plateforme destinée aux concepteurs de modèles du monde ainsi qu’aux constructeurs de robots. Selon les informations relayées par TechCrunch, le fondateur et PDG Alex de Vigan entend utiliser ces ressources pour répondre aux difficultés récurrentes rencontrées lors de l’entraînement de systèmes robotiques capables de manipuler des objets variés et de petite taille.
Le marché des données pour l’intelligence artificielle physique reste encore jeune et relativement flou. De nombreuses entreprises proposent des services de collecte, d’annotation ou de génération de données sous différentes formes. Physicl choisit de se concentrer sur un segment précis : la création de simulations suffisamment réalistes pour que les modèles puissent apprendre les lois de la physique, les interactions entre objets et les nuances de l’environnement sans dépendre uniquement de vidéos ou d’opérations télécommandées coûteuses. Cette orientation répond à une frustration exprimée par de nombreux chercheurs : les retours obtenus en entraînant des robots uniquement sur des séquences vidéo restent limités, tandis que la collecte de données via téléopération se révèle longue et onéreuse.
En investissant dans des simulations de haute qualité, les équipes de développement peuvent multiplier les scénarios d’apprentissage, tester des cas limites et affiner les comportements des robots bien avant de les déployer dans des environnements physiques. Pour les startups et les investisseurs qui suivent le secteur de la robotique, cette approche représente une manière de réduire les coûts de R&D tout en accélérant les cycles d’itération.
Du rendu de produits e-commerce à l’entraînement robotique
Alex de Vigan n’en est pas à son premier projet entrepreneurial. Pendant près d’une décennie, il a dirigé nfinite, une entreprise spécialisée dans la création de modèles 3D de produits pour les marques et les distributeurs. L’objectif était alors de permettre aux sites de commerce électronique de présenter des articles sous différents angles, avec un rendu attractif et réaliste, sans avoir à multiplier les séances de photographie. L’arrivée des modèles génératifs basés sur les transformers a profondément modifié le paysage : ce qui constituait auparavant un avantage concurrentiel unique est devenu plus accessible grâce à l’intelligence artificielle générative.
Plutôt que de lutter contre cette évolution, de Vigan a choisi de réorienter les compétences de son équipe. La technologie développée pour transformer des informations brutes et incomplètes en représentations tridimensionnelles fidèles – avec une géométrie correcte, des matériaux précis et des propriétés physiques cohérentes – s’avère particulièrement pertinente pour un nouveau défi. Comme il l’explique, ce qui manquait aux systèmes d’IA actuels, c’était précisément la capacité à comprendre, interagir et manipuler l’espace ainsi que les objets. En réutilisant ce pipeline, Physicl propose désormais d’alimenter les modèles d’IA physique avec des données synthétiques de haute qualité.
Cette transition illustre une tendance plus large observée dans l’écosystème technologique : des outils initialement conçus pour le marketing visuel et la présentation de produits trouvent une seconde vie dans des applications industrielles et robotiques. Pour les professionnels du digital, cela rappelle à quel point les frontières entre visualisation commerciale et intelligence artificielle appliquée deviennent poreuses. Les mêmes techniques de rendu 3D qui améliorent les taux de conversion sur un site e-commerce peuvent aujourd’hui servir à entraîner des robots de préparation de commandes ou d’assistance à domicile.
Ce que nous étions particulièrement uniques à réaliser en 3D, l’IA allait le remplacer, mais quelque chose manquait à l’IA : sa capacité à comprendre, interagir et manipuler l’espace et les objets.
– Alex de Vigan, fondateur et PDG de Physicl
Le défi du fossé entre simulation et réalité
L’un des problèmes les plus persistants en robotique reste le sim-to-real gap, c’est-à-dire l’écart entre les performances obtenues dans un environnement simulé et celles observées une fois le robot confronté au monde physique. Même les meilleures simulations peinent parfois à reproduire fidèlement les frottements, les déformations de matériaux, les effets d’éclairage ou les interactions complexes entre objets. Lorsque ces écarts sont trop importants, les modèles entraînés en simulation se retrouvent désorientés dès qu’ils sont déployés sur le terrain.
Physicl s’attaque à cette difficulté en mettant l’accent sur la fidélité physique. Le pipeline développé au fil des années permet de partir d’informations non structurées – photos, scans, descriptions partielles – pour générer des représentations qui respectent la géométrie, les propriétés des matériaux et les lois de la physique. Cette approche est particulièrement utile pour les tâches impliquant la manipulation d’objets divers et de petite taille, un domaine où les robots peinent encore. En proposant des environnements numériques plus proches de la réalité, la startup espère réduire le temps et les ressources nécessaires pour atteindre des performances satisfaisantes.
Les chercheurs qui développent des modèles d’IA physique soulignent souvent les limites des données vidéo. Ces dernières capturent bien les mouvements apparents, mais elles ne transmettent pas toujours les informations sous-jacentes sur les forces, les contacts ou les propriétés intrinsèques des objets. De même, le recours à la téléopération – où un opérateur humain guide le robot à distance – génère des données de qualité, mais à un coût et à un rythme qui freinent les progrès. Les simulations haute fidélité apparaissent donc comme un complément, voire une alternative prometteuse, à condition qu’elles soient suffisamment précises.
Studio : une plateforme pour générer des données sur mesure
Au cœur de l’offre de Physicl se trouve Studio, un produit qui met à disposition dix mille environnements 3D et cent mille assets représentant divers objets. Les utilisateurs peuvent composer des scènes personnalisées afin de générer des données synthétiques ciblées sur des problèmes spécifiques. Par exemple, une équipe confrontée à un robot qui a du mal à identifier une tasse posée sur un plan de travail encombré, ou située dans une zone d’ombre, peut créer des variations de cette situation pour enrichir l’entraînement du modèle.
Cette capacité à produire des cas limites de manière contrôlée constitue un avantage majeur. Plutôt que d’attendre que des situations rares se présentent dans le monde réel, les développeurs peuvent les simuler à volonté, en modifiant l’éclairage, l’angle de vue, la disposition des objets ou les propriétés physiques. Le résultat est un volume de données beaucoup plus important et mieux adapté aux besoins du modèle en cours d’apprentissage. Pour les entreprises qui construisent des robots destinés à la logistique, à la fabrication ou aux services, cela se traduit par des cycles de développement plus courts et une meilleure robustesse face aux imprévus.
Au-delà de la simple fourniture de données, Physicl se positionne comme un outil de génération continue. L’idée est de permettre aux clients d’importer de grandes quantités d’informations – des milliards d’images ou des millions d’heures de captures lidar – et de les transformer automatiquement en représentations 3D exploitables. À partir de là, la plateforme peut produire des milliards de variations pour entraîner les modèles. Cette vision s’appuie sur ce que de Vigan décrit comme un workflow agentique, capable de convertir des données non structurées en contenus de haute fidélité de manière quasi automatique.
- Dix mille environnements 3D prêts à l’emploi pour couvrir une grande variété de contextes.
- Cent mille assets représentant des objets du quotidien et des éléments industriels.
- Possibilité de générer des scènes sur mesure pour des cas d’usage précis.
- Transformation de données brutes en représentations physiques cohérentes.
Une collaboration précoce avec SpAItial
Parmi les premiers clients de Physicl figure SpAItial, une entreprise qui développe des modèles du monde capables de générer des simulations 3D à partir d’images 2D. Son dernier modèle, Echo-3, a bénéficié des données synthétiques haute fidélité fournies par Physicl. Matthias Niessner, fondateur et PDG de SpAItial ainsi que professeur de robotique à l’Université technique de Munich, souligne l’intérêt de cette approche pour réduire le temps consacré à la curation manuelle des données.
Selon lui, l’un des principaux freins actuels réside dans la nécessité de sélectionner et de préparer les données à la main, un processus long et fastidieux. La possibilité de générer des données de qualité à la volée, en fonction des besoins du modèle en cours d’entraînement, change la donne. Il imagine un scénario où un système comme Claude détecte un manque de données sur un type de situation particulier et déclenche automatiquement la création des exemples nécessaires. Cette perspective d’un entraînement plus dynamique et adaptatif est précisément ce que Physicl cherche à rendre possible.
Le vrai défi, c’est que vous devez curer les données à la main, et c’est un cycle très long. Ce qui nous semble très attractif, c’est que vous pouvez le faire à la volée. Vous exécutez Claude, et il vérifie : « Oh, j’ai besoin de plus de données de ce type dans mon entraînement », puis il génère automatiquement ces données en fonction de l’état de l’entraînement. Pour moi, c’est super excitant, et c’est exactement ce que Physicl propose.
– Matthias Niessner, fondateur de SpAItial
Cette collaboration illustre la manière dont les différents acteurs de l’écosystème des world models peuvent se compléter. Là où certains se concentrent sur la génération de mondes à partir d’images, d’autres apportent la précision physique indispensable pour que ces mondes soient utilisables par des robots. Pour les observateurs du secteur, ces partenariats préfigurent une architecture plus modulaire où chaque entreprise se spécialise dans une brique technologique précise.
Un marché concurrentiel mais encore en construction
Physicl évolue dans un environnement où de nombreuses startups tentent de fournir des données et des outils aux constructeurs de modèles de fondation et aux opérateurs de robots. Comme le reconnaît de Vigan, le domaine reste très jeune et parfois flou. Les approches varient : certaines entreprises misent sur la collecte massive de données réelles, d’autres sur l’annotation fine, d’autres encore sur la génération synthétique. Chaque acteur cherche la combinaison qui permettra aux robots de tenir leurs promesses.
Dans ce contexte, la différenciation de Physicl repose sur la qualité de la représentation physique et sur la capacité à industrialiser la génération de données. Plutôt que de se contenter de fournir un catalogue statique, la société ambitionne de devenir le moteur de production continue de données synthétiques. Cette vision s’inscrit dans une logique où l’entraînement des modèles n’est plus un processus figé, mais un cycle permanent alimenté par des données fraîches et ciblées. Pour les investisseurs comme Inovia Capital, ce positionnement offre un potentiel de croissance important si l’adoption des robots autonomes s’accélère dans les années à venir.
Les implications dépassent le seul secteur de la robotique. Les mêmes technologies de simulation haute fidélité peuvent servir à tester des produits avant leur fabrication, à former des opérateurs dans des environnements virtuels ou à améliorer les expériences de réalité augmentée. Pour les équipes marketing et les responsables e-commerce, l’amélioration continue des outils de rendu 3D ouvre également des possibilités de personnalisation plus poussée des présentations de produits, même si l’objectif principal de Physicl reste aujourd’hui orienté vers l’IA physique.
Implications concrètes pour les industries et les startups
Dans la logistique et l’entreposage, des robots capables de manipuler des objets hétérogènes avec fiabilité pourraient transformer les opérations de préparation de commandes. Les simulations réalistes permettent d’entraîner ces systèmes sur des milliers de variantes de colis, d’emballages et de configurations d’étagères avant même de les installer dans un entrepôt. Cela réduit les risques d’échec lors du déploiement et accélère le retour sur investissement.
Dans le secteur manufacturier, la capacité à simuler précisément les interactions entre pièces et outils ouvre la voie à des robots plus flexibles, capables de s’adapter à des productions en petites séries. Pour les startups qui développent des solutions d’automatisation, l’accès à des données synthétiques de qualité constitue un avantage concurrentiel non négligeable, car il diminue la dépendance à des campagnes de collecte de données coûteuses.
À plus long terme, les applications domestiques et de service pourraient également bénéficier de ces progrès. Un robot d’assistance capable de reconnaître et de manipuler les objets d’un foyer dans des conditions d’éclairage variables ou avec des objets partiellement occultés deviendrait bien plus utile au quotidien. Les simulations haute fidélité jouent ici un rôle clé pour couvrir la diversité quasi infinie des environnements domestiques.
- Réduction des coûts liés à la téléopération et à la collecte de données réelles.
- Accélération des cycles d’entraînement grâce à des données générées à la demande.
- Meilleure robustesse des robots face aux cas limites et aux variations d’environnement.
- Possibilité d’explorer des scénarios rares ou dangereux sans risque physique.
Les défis qui restent à relever
Malgré les promesses, plusieurs défis persistent. La génération de simulations parfaitement fidèles à la physique reste une tâche complexe, notamment lorsqu’il s’agit de matériaux souples, de liquides ou d’interactions multi-contacts. Même avec des pipelines avancés, des écarts peuvent subsister et nécessiter des ajustements ou un fine-tuning sur des données réelles. Les équipes de Physicl devront donc continuer à améliorer la précision de leurs modèles tout en conservant des temps de génération raisonnables.
Par ailleurs, l’adoption de ces outils dépendra de la facilité avec laquelle les clients pourront intégrer la plateforme dans leurs pipelines existants. Les développeurs de modèles d’IA physique travaillent souvent avec des frameworks spécifiques et des contraintes de calcul importantes. Proposer une solution qui s’intègre naturellement et qui permet un contrôle fin sur les données générées sera déterminant pour convaincre les acteurs du marché.
Enfin, la question de la propriété intellectuelle et de la confidentialité des données importées par les clients se posera inévitablement. Lorsqu’une entreprise envoie des millions d’images ou des scans lidar de ses installations, elle doit avoir la garantie que ces informations restent protégées et que les simulations produites ne révèlent pas d’éléments sensibles. Ces aspects, bien que moins techniques, seront cruciaux pour le développement commercial de Physicl.
Vers une génération de données plus autonome et continue
La vision à long terme de Physicl dépasse la simple fourniture d’un catalogue d’assets. L’entreprise imagine un système où les clients apportent d’énormes volumes de données brutes et où la plateforme les transforme automatiquement en représentations 3D de haute qualité, prêtes à être utilisées pour générer des milliards de permutations. Ce processus, décrit comme un workflow agentique, pourrait être déclenché en fonction des besoins détectés pendant l’entraînement des modèles.
Cette approche s’inscrit dans une évolution plus large de l’intelligence artificielle, où les systèmes deviennent capables de identifier leurs propres lacunes et de demander ou de générer les données manquantes. Pour les constructeurs de robots, cela signifierait un entraînement plus efficace et moins dépendant d’interventions humaines constantes. Les équipes pourraient se concentrer sur la définition des objectifs et la validation des résultats, tandis que la génération de données se ferait de manière plus autonome.
Dans un contexte où les volumes de données nécessaires pour entraîner des modèles performants ne cessent d’augmenter, la capacité à produire des données synthétiques de qualité de manière scalable devient un avantage stratégique. Physicl, en s’appuyant sur une expertise acquise dans un domaine adjacent, se positionne pour capturer une partie de cette valeur. Les dix millions de dollars levés devraient lui permettre d’accélérer le développement de cette infrastructure et de convaincre d’autres acteurs de l’écosystème.
Ce que cela change pour les professionnels du digital et des startups
Pour les professionnels du marketing digital et de l’e-commerce, l’histoire de Physicl rappelle l’importance de rester attentif aux réutilisations possibles de technologies initialement conçues pour la visualisation de produits. Les compétences en rendu 3D, en gestion de matériaux et en création d’assets réalistes, autrefois centrées sur la conversion en ligne, trouvent aujourd’hui des applications dans des domaines à fort potentiel de croissance comme la robotique. Les agences et les équipes internes qui maîtrisent ces outils pourraient être amenées à collaborer avec des acteurs de l’IA physique ou à adapter leurs méthodes pour des usages hybrides.
Pour les fondateurs de startups, l’exemple de de Vigan illustre la valeur d’un pivot stratégique bien exécuté. Confronté à la disruption provoquée par l’IA générative, il a identifié un besoin adjacent où ses compétences conservaient un avantage décisif. Cette capacité à réorienter une technologie existante vers un nouveau marché, tout en capitalisant sur une expertise accumulée, constitue une leçon utile dans un environnement technologique qui évolue rapidement. Les investisseurs, de leur côté, semblent prêts à soutenir des équipes capables de combler des lacunes précises dans la chaîne de valeur de l’IA physique.
Enfin, pour l’ensemble de l’écosystème, l’arrivée de solutions comme Studio contribue à démocratiser l’accès à des données d’entraînement de qualité. Des équipes plus petites, qui n’ont pas les moyens de mener des campagnes de collecte massive, peuvent désormais générer les scénarios dont elles ont besoin. Cela pourrait accélérer l’innovation et multiplier les expérimentations autour des robots autonomes, au bénéfice des entreprises qui cherchent à automatiser des tâches répétitives ou complexes.
Perspectives d’évolution et opportunités à surveiller
À mesure que les robots gagnent en capacités, la demande pour des simulations toujours plus précises et diversifiées devrait croître. Physicl et ses concurrents devront continuer à améliorer la fidélité de leurs environnements tout en réduisant les coûts de génération. L’intégration plus poussée avec des modèles de langage et des agents capables de piloter la création de données en temps réel pourrait devenir un standard. Les entreprises qui réussiront à proposer des boucles d’entraînement fluides et automatisées disposeront d’un avantage significatif.
Du côté des applications, on peut s’attendre à voir ces technologies se diffuser au-delà de la robotique industrielle. Les secteurs de la santé, de l’agriculture ou de la construction pourraient également bénéficier de simulations réalistes pour entraîner des systèmes autonomes ou pour former des opérateurs. Pour les responsables marketing et les stratèges digitaux, cela signifie que les compétences en visualisation 3D et en création de contenus immersifs resteront précieuses, mais devront s’adapter à des usages de plus en plus techniques et data-driven.
La levée de fonds de Physicl, relatée notamment par TechCrunch, marque une étape dans la maturation du marché des données pour l’IA physique. Elle confirme que les investisseurs croient au potentiel des simulations haute fidélité pour débloquer les prochaines avancées en robotique. Pour les acteurs du digital, des startups et de la technologie, il s’agit d’un signal à suivre de près : le monde virtuel ne sert plus seulement à vendre ou à divertir, il devient un terrain d’entraînement essentiel pour les machines qui agiront demain dans le monde réel.
En définitive, Physicl incarne une forme de continuité technologique où des savoir-faire développés pour le commerce en ligne trouvent une nouvelle utilité dans un domaine en pleine expansion. En rendant le numérique suffisamment réel pour que les robots puissent y apprendre efficacement, l’entreprise contribue à rapprocher deux univers qui semblaient encore distincts. Les mois et les années à venir diront si cette approche permet effectivement d’accélérer l’arrivée de robots plus capables et plus polyvalents, mais les premiers éléments – la qualité de la technologie héritée, la collaboration avec des acteurs comme SpAItial et le soutien d’investisseurs expérimentés – laissent entrevoir un potentiel intéressant pour l’ensemble de l’écosystème.